|
Yu Li
I am a Ph.D. student at Institute of Artificial Intelligence, Peking University (PKU), advised by Prof. Yaodong Yang. I have been privileged to work closely with Prof. Hao Dong, Dr. Ruihai Wu, and Yuanpei Chen.
My research interests lie in robot self-improvement. Specifically, I am currently focusing on robot post-training via diffusion RL, real-world RL, and asynchronous robot deployment.
Email /
Google Scholar /
Github
|

|
|
Publications (* denotes equal contribution)
|
|
|
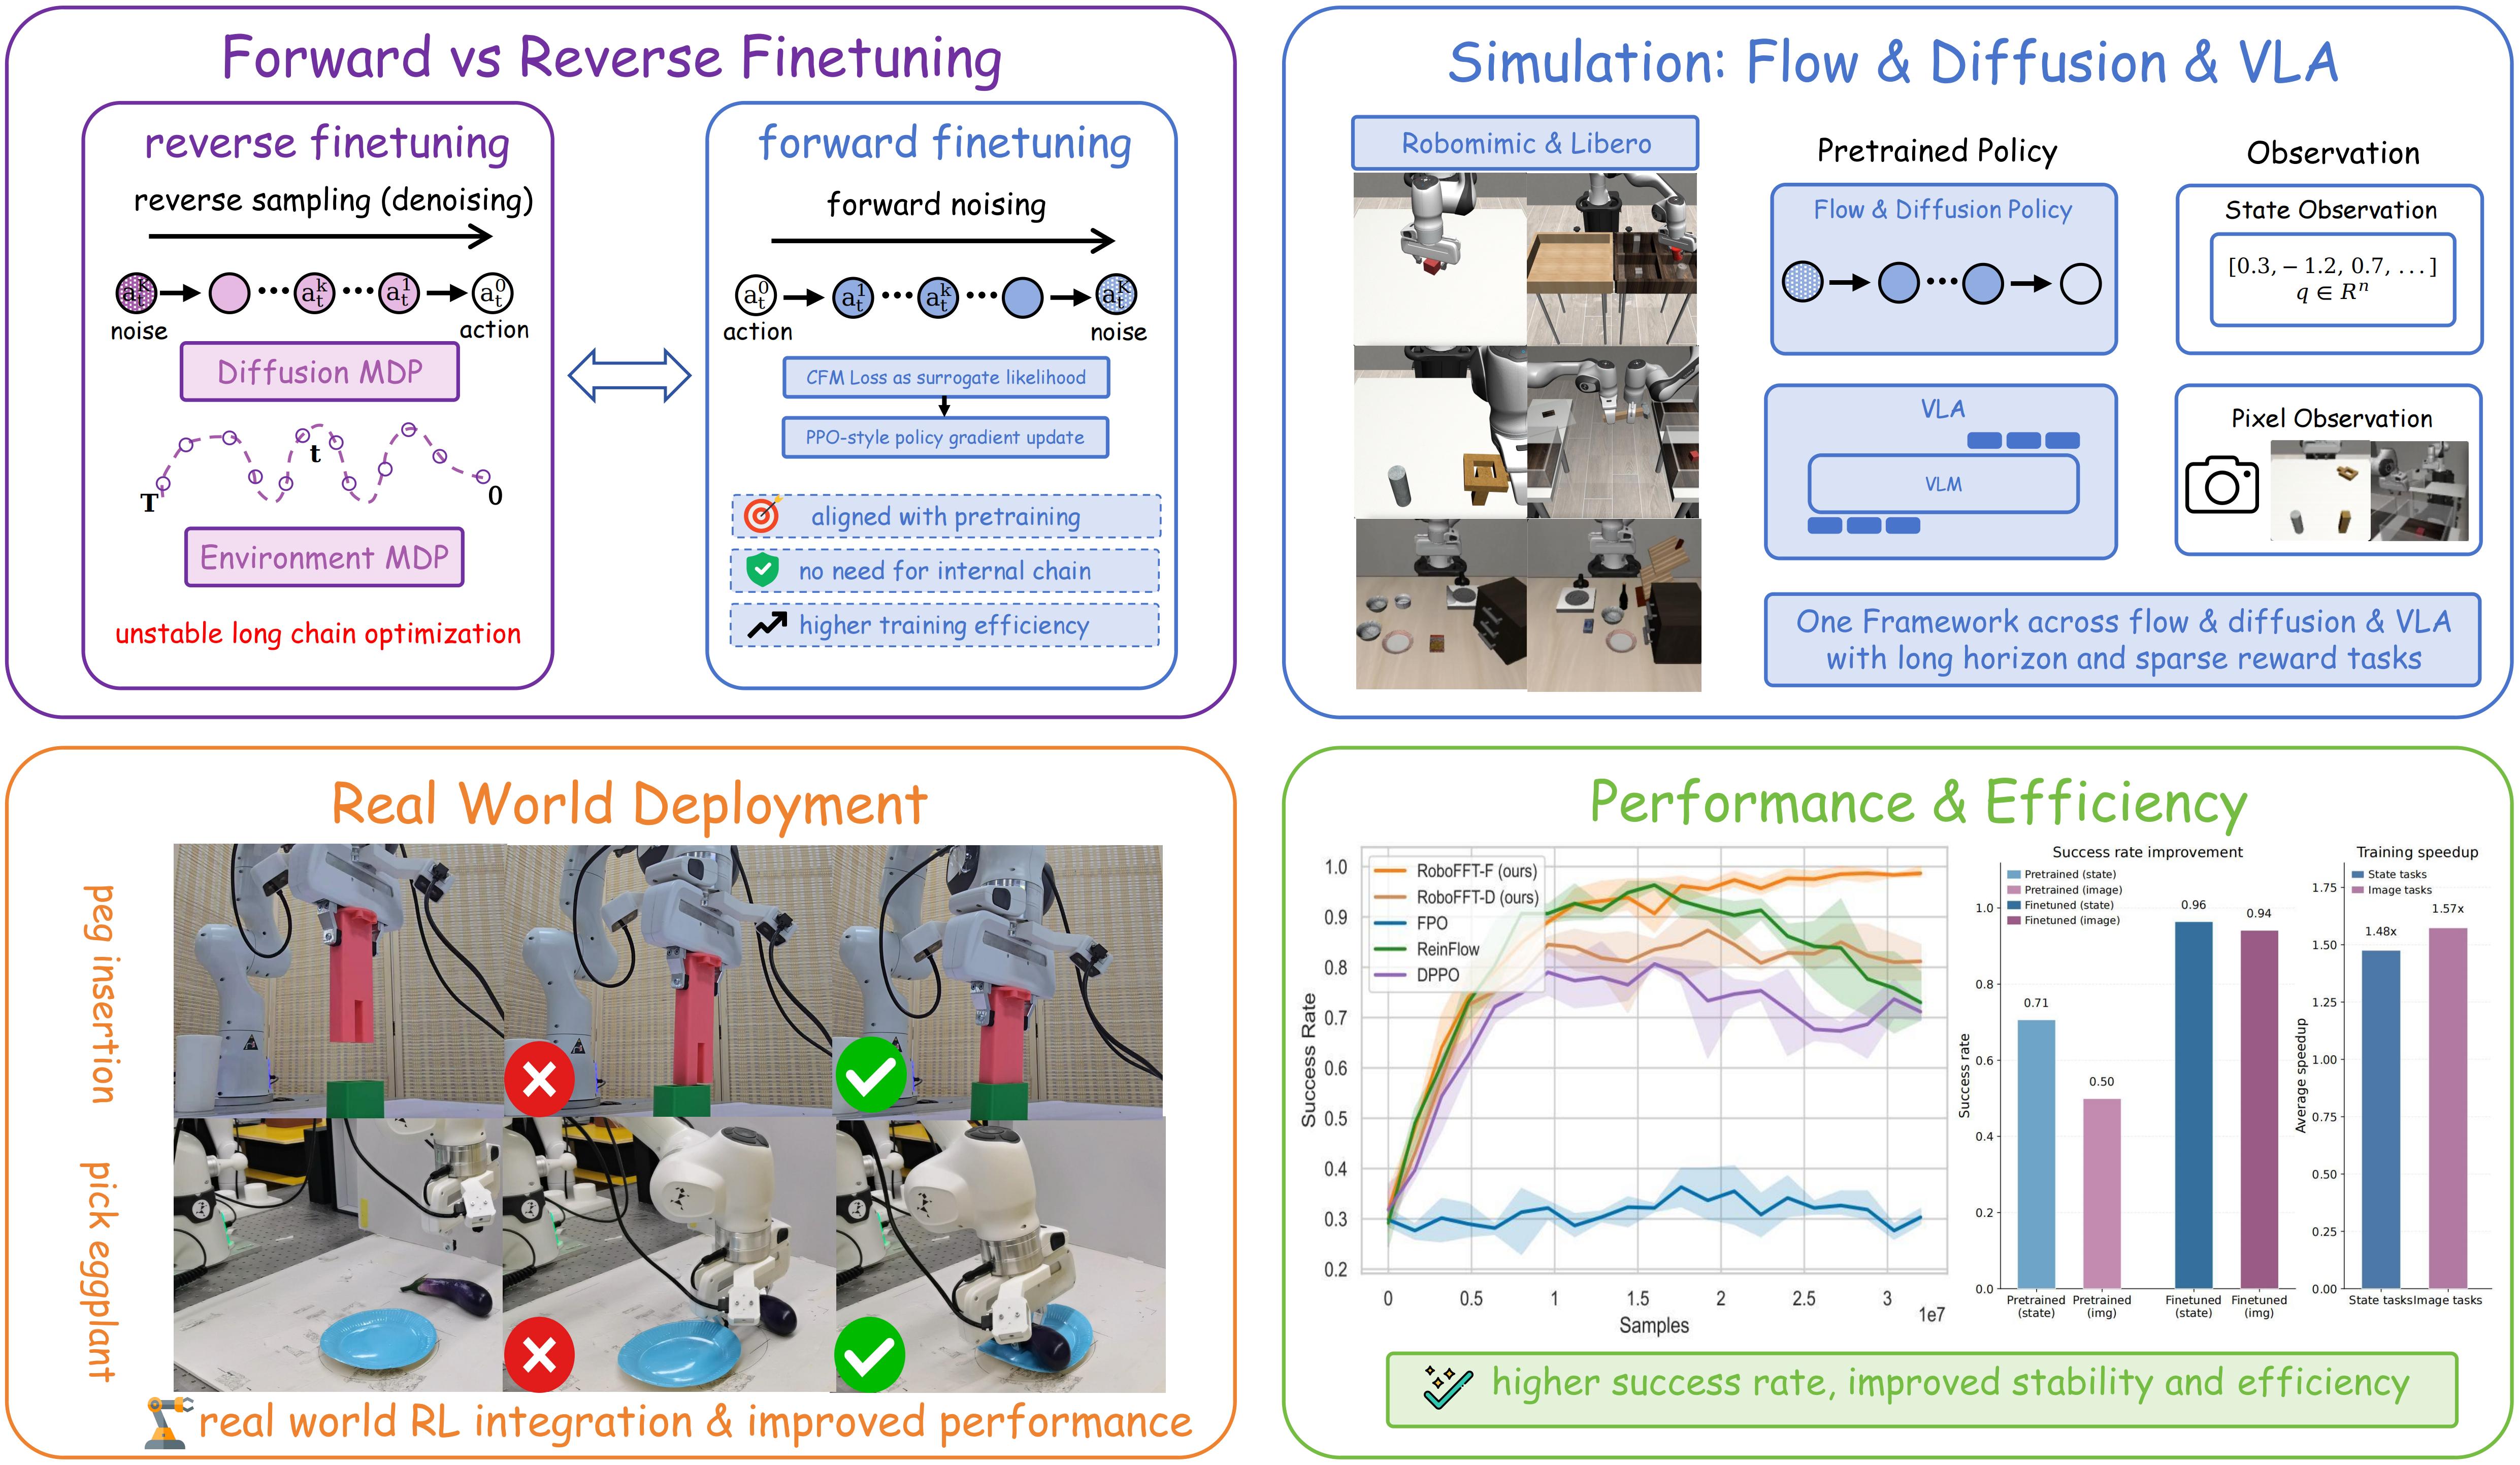
RoboFFT: Finetuning Generative Robot Policy via Online Reinforcement Learning with Forward Process
Yu Li*,
Shenghe Hu*,
Yuhan Wang,
Yaoxiang Pu,
Haotong Zhang,
Yuanpei Chen,
Yaodong Yang
CoRL, 2026
project page
/
paper
|
|
|
UniDoorManip: Learning Universal Door Manipulation Policy Over Large-scale and Diverse Door Manipulation Environments
Yu Li*,
Xiaojie Zhang*,
Ruihai Wu*,
Zilong Zhang,
Yiran Geng,
Hao Dong,
Zhaofeng He
ICRA, 2026
project page
/
paper
/
code
|
|
|
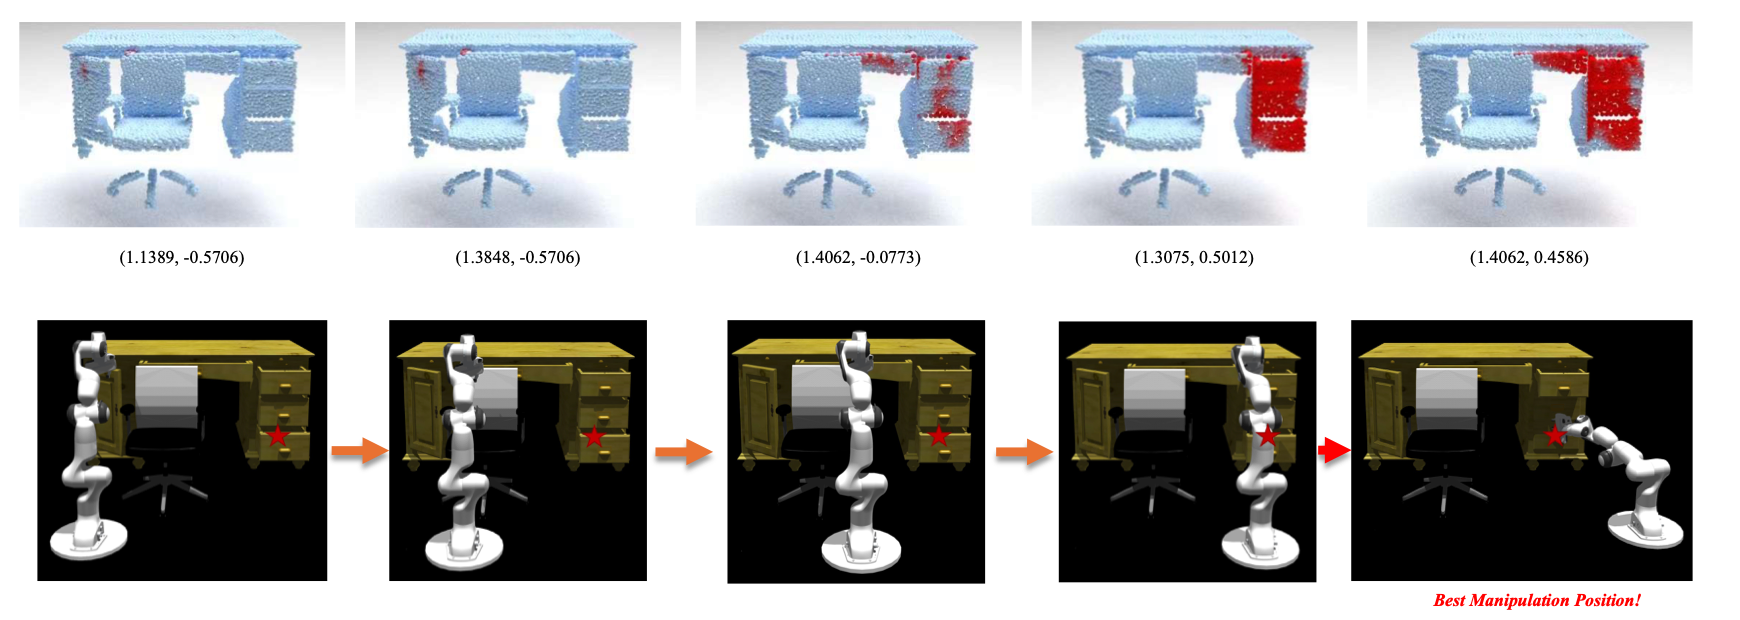
MobileAfford: Mobile Robotic Manipulation through Differentiable Affordance Learning
Yu Li*,
Kai Cheng*,
Ruihai Wu*,
Yan Shen,
Kaichen Zhou,
Hao Dong
ICRA 2024 MOMA Workshop Spotlight
paper
|
|
|
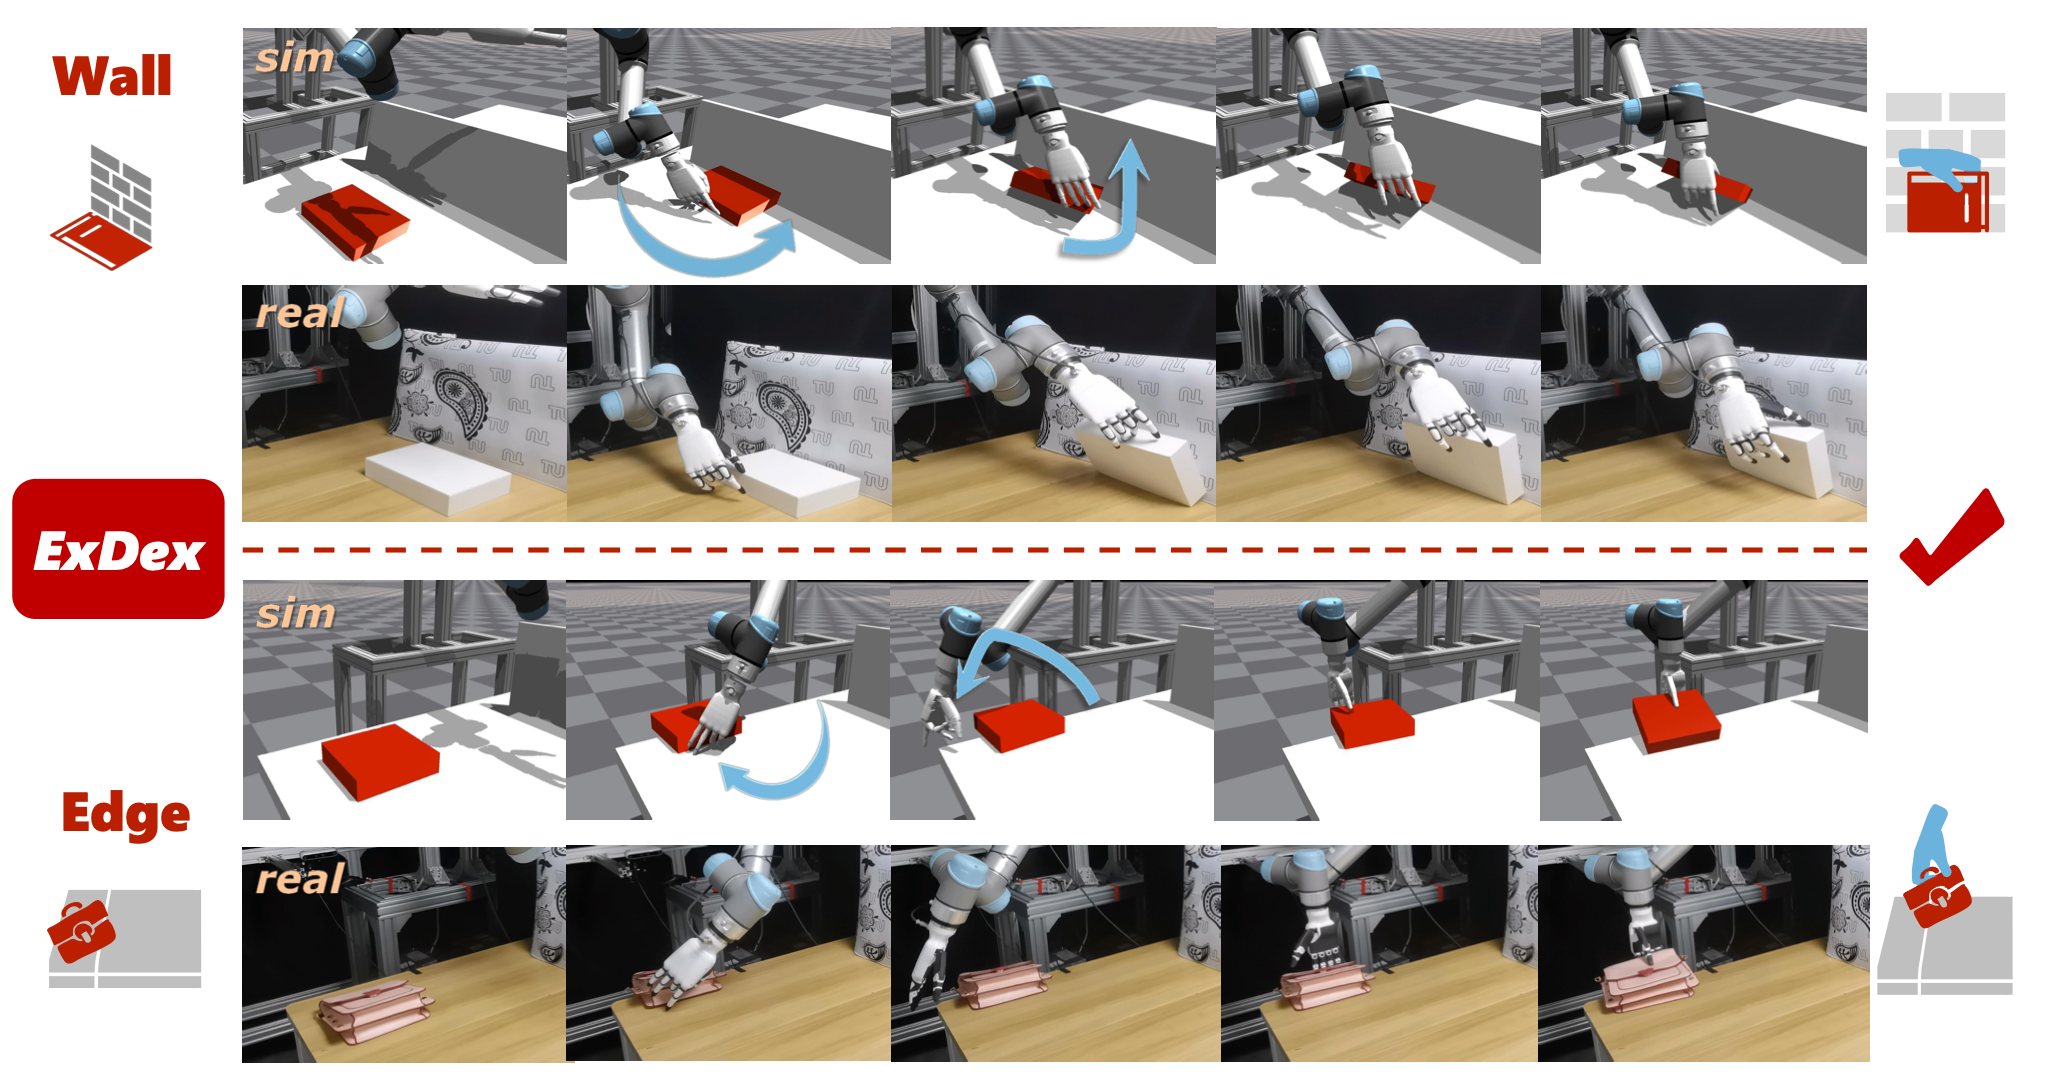
ExDex: Dexterous Non-Prehensile Manipulation for Ungraspable Object via Extrinsic Dexterity
Yuhan Wang*,
Yu Li*,
Ruochong Li,
Yaodong Yang,
Yuanpei Chen
ICRA 2027 Submission
project page
/
paper
|
|
|
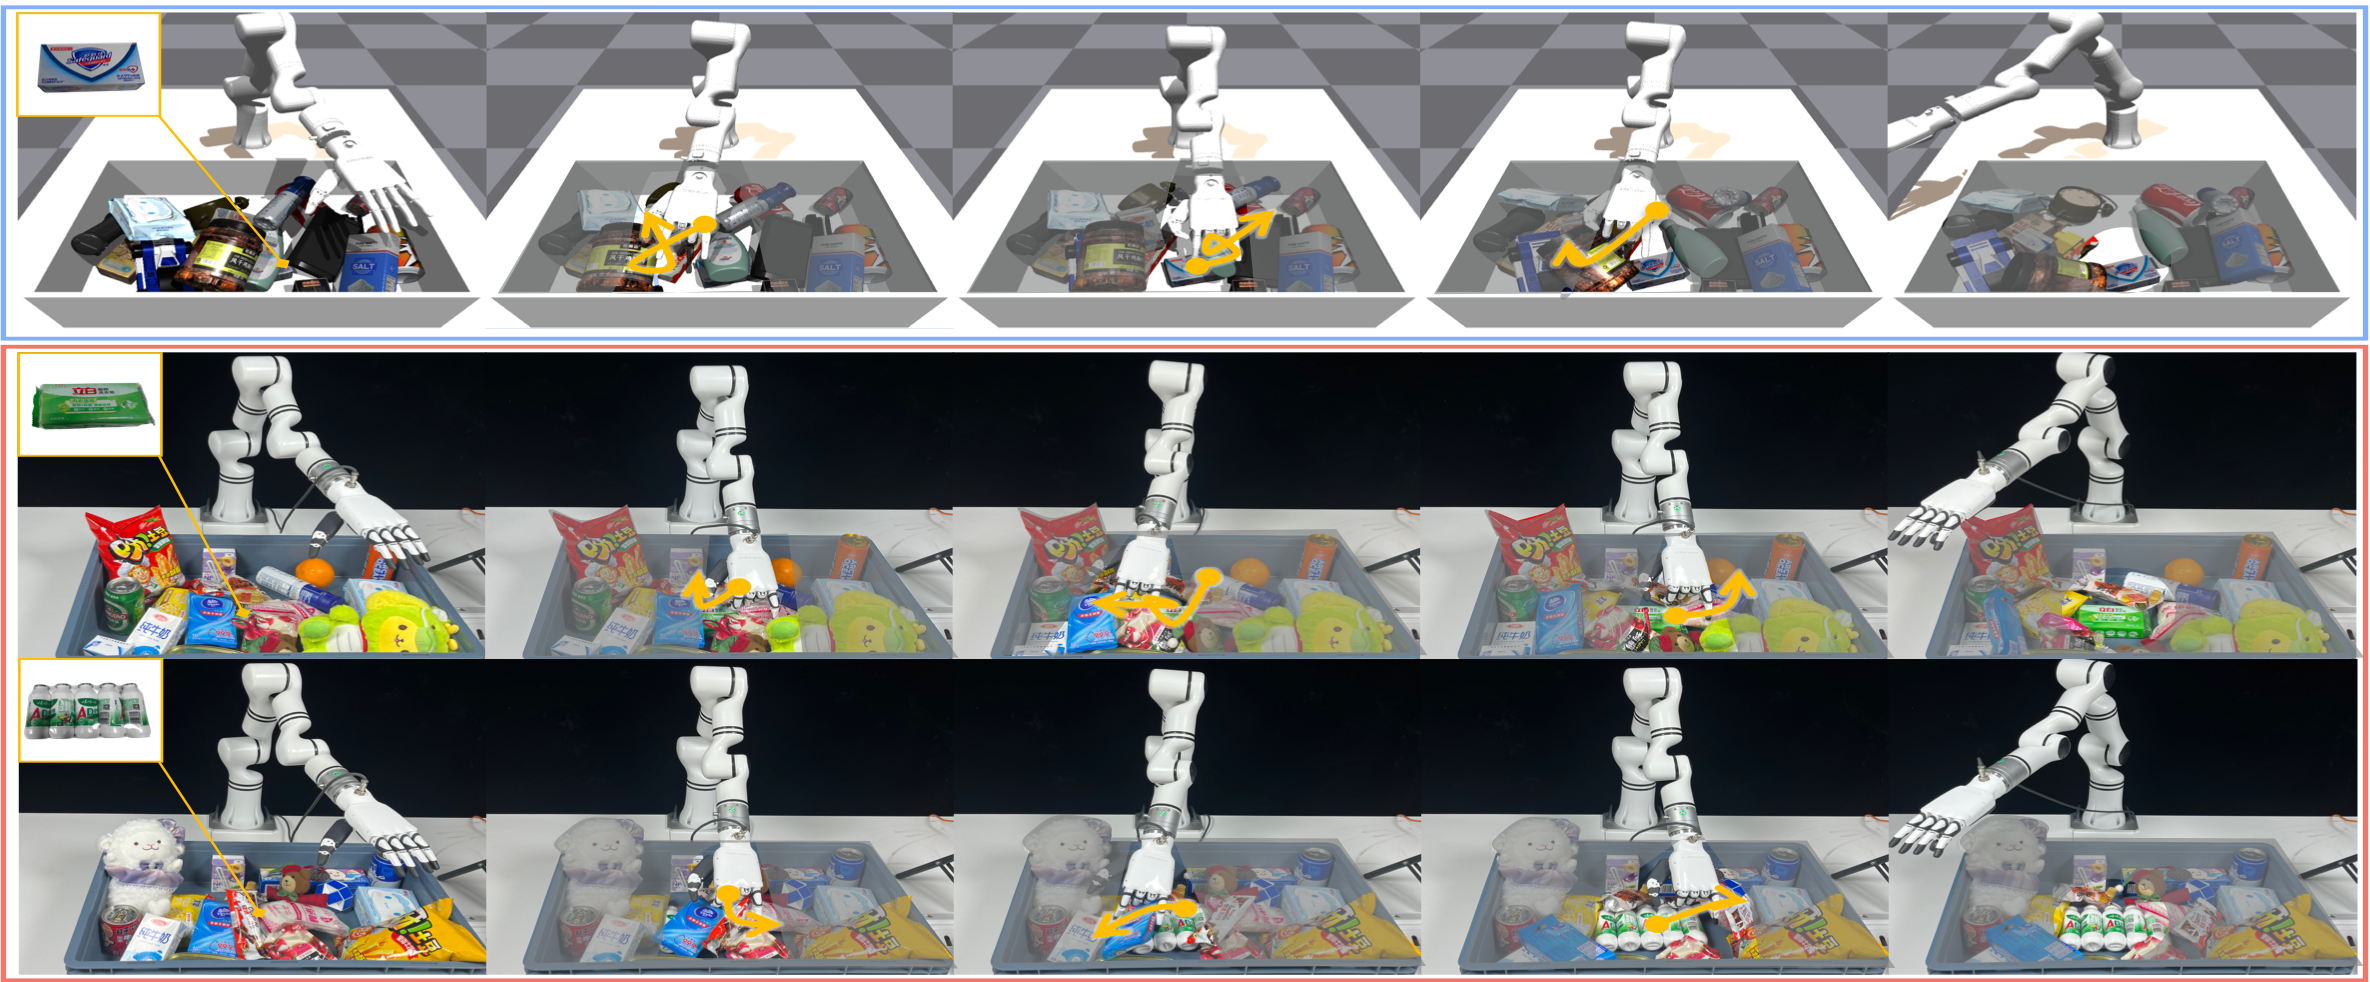
Retrieval Dexterity: Efficient Object Retrieval in Clutters with Dexterous Hand
Fengshuo Bai,
Yu Li,
Jie Chu,
Tawei Chou,
Runchuan Zhu,
Ying Wen,
Yaodong Yang,
Yuanpei Chen
IROS, 2026
project page
/
paper
|
|
|
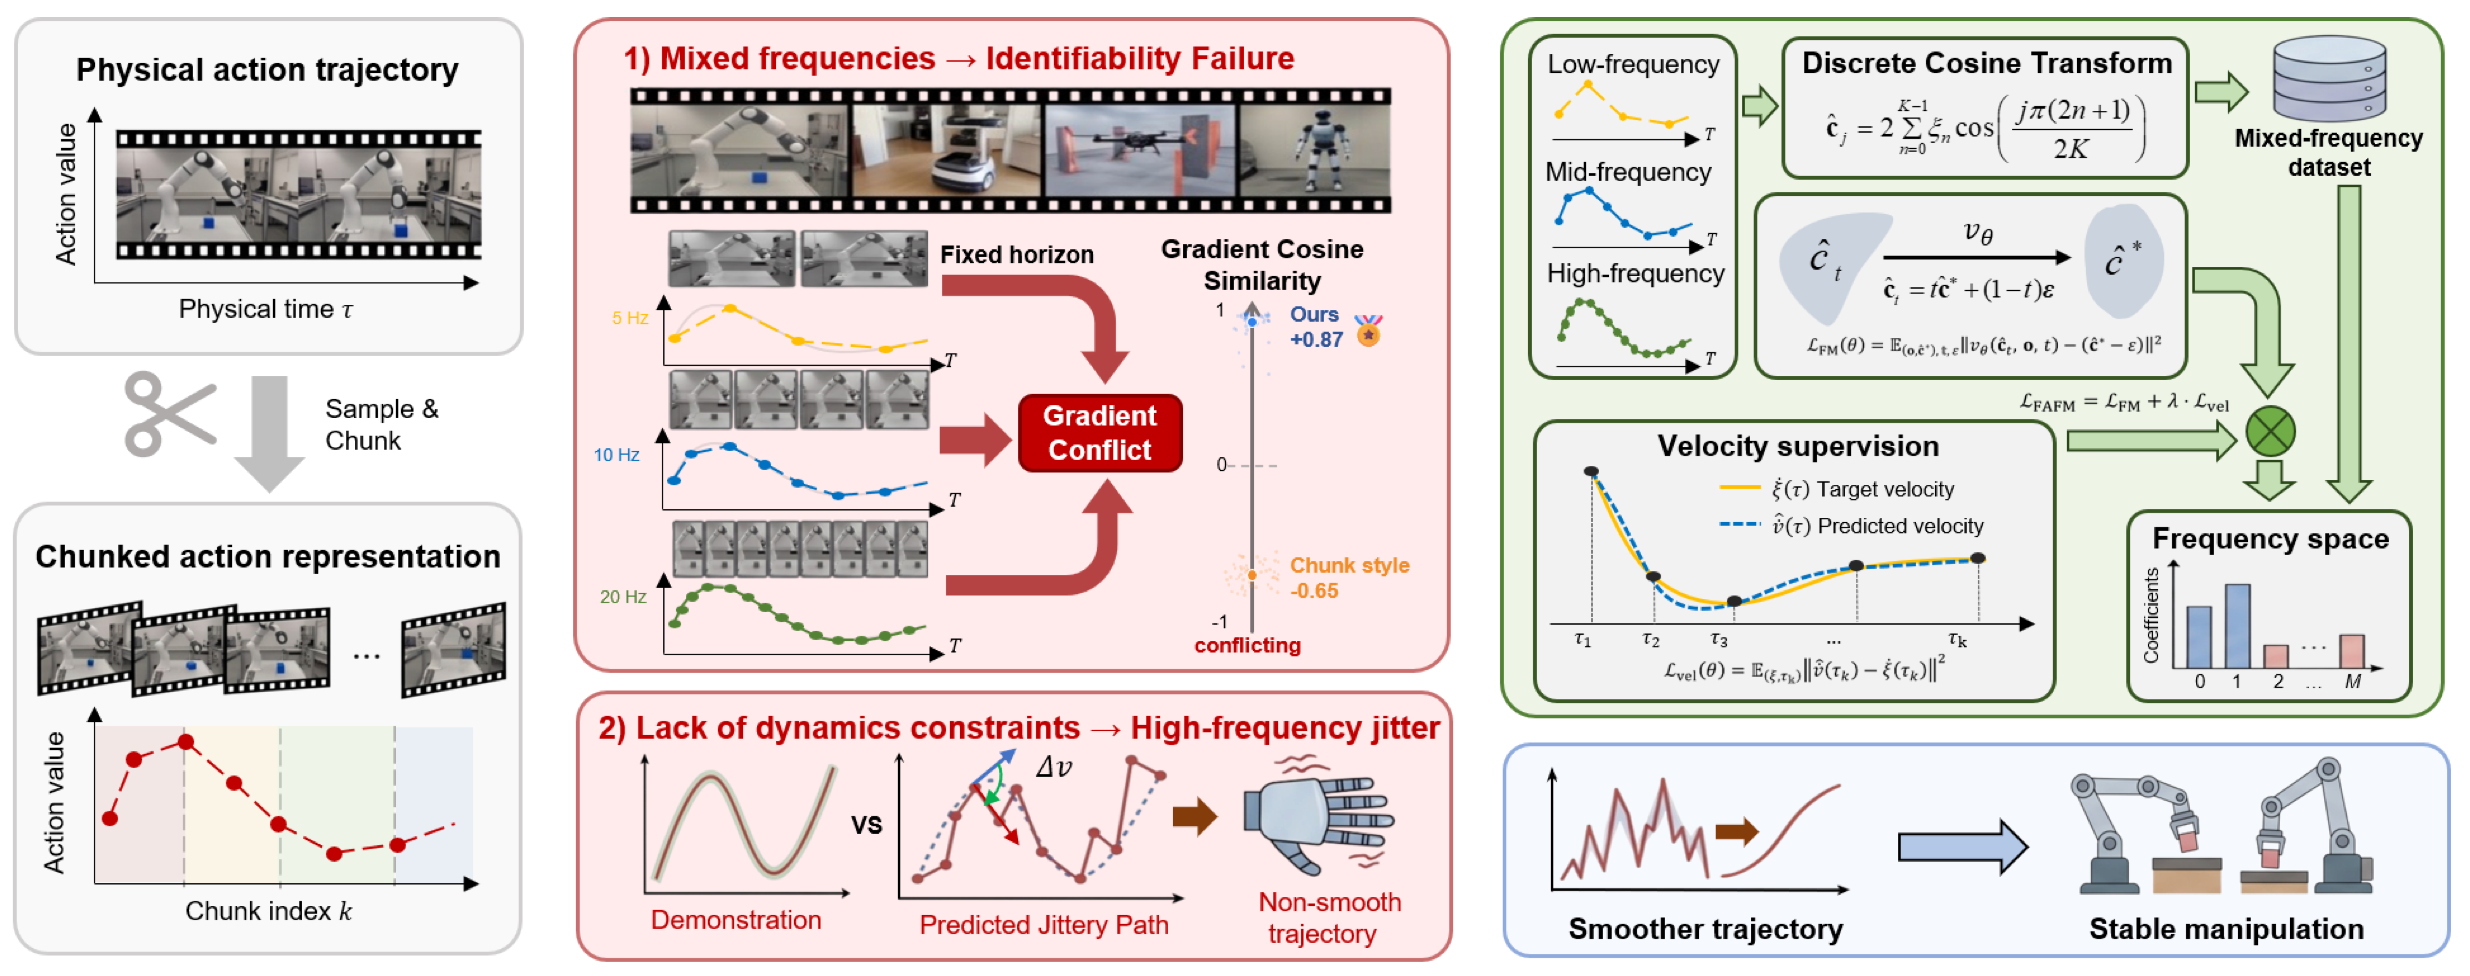
Frequency-Aware Flow Matching for Continuous and Consistent Robotic Action Generation
Jianing Guo,
Fangzheng Chen,
Zihao Mao,
Wong Lik Hang Kenny,
Zhenhong Wu,
Yu Li,
Yishuai Cai,
Yuanpei Chen,
Yikun Ban,
Kai Chen,
Qi Dou,
Yaodong Yang,
Xianglong Liu,
Huijie Zhao,
Simin Li
NeurIPS 2026 Submission
paper
/
code
|
|
|
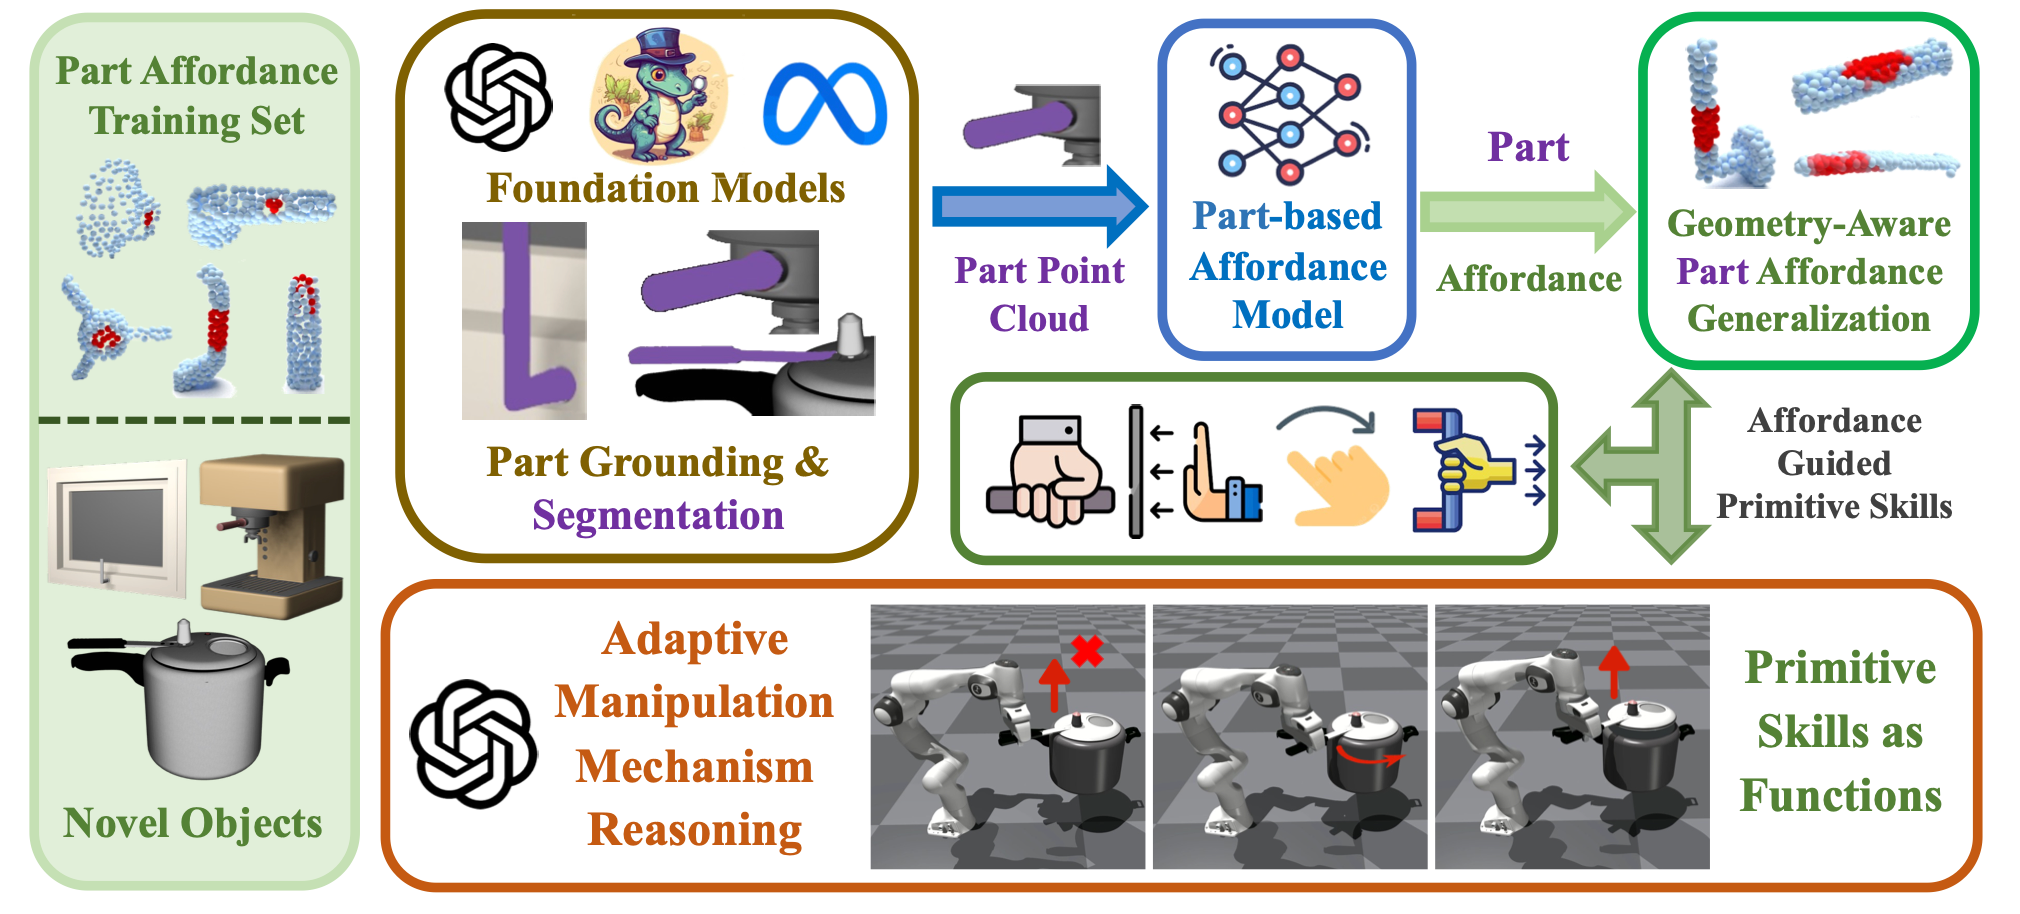
Adaptive Articulated Object Manipulation On The Fly with Foundation Model Reasoning and Part Grounding
Xiaojie Zhang*,
Yuanfei Wang*,
Ruihai Wu*,
Kunqi Xu,
Yu Li,
Liuyu Xiang,
Hao Dong,
Zhaofeng He
ICCV, 2025
paper
|
|
|
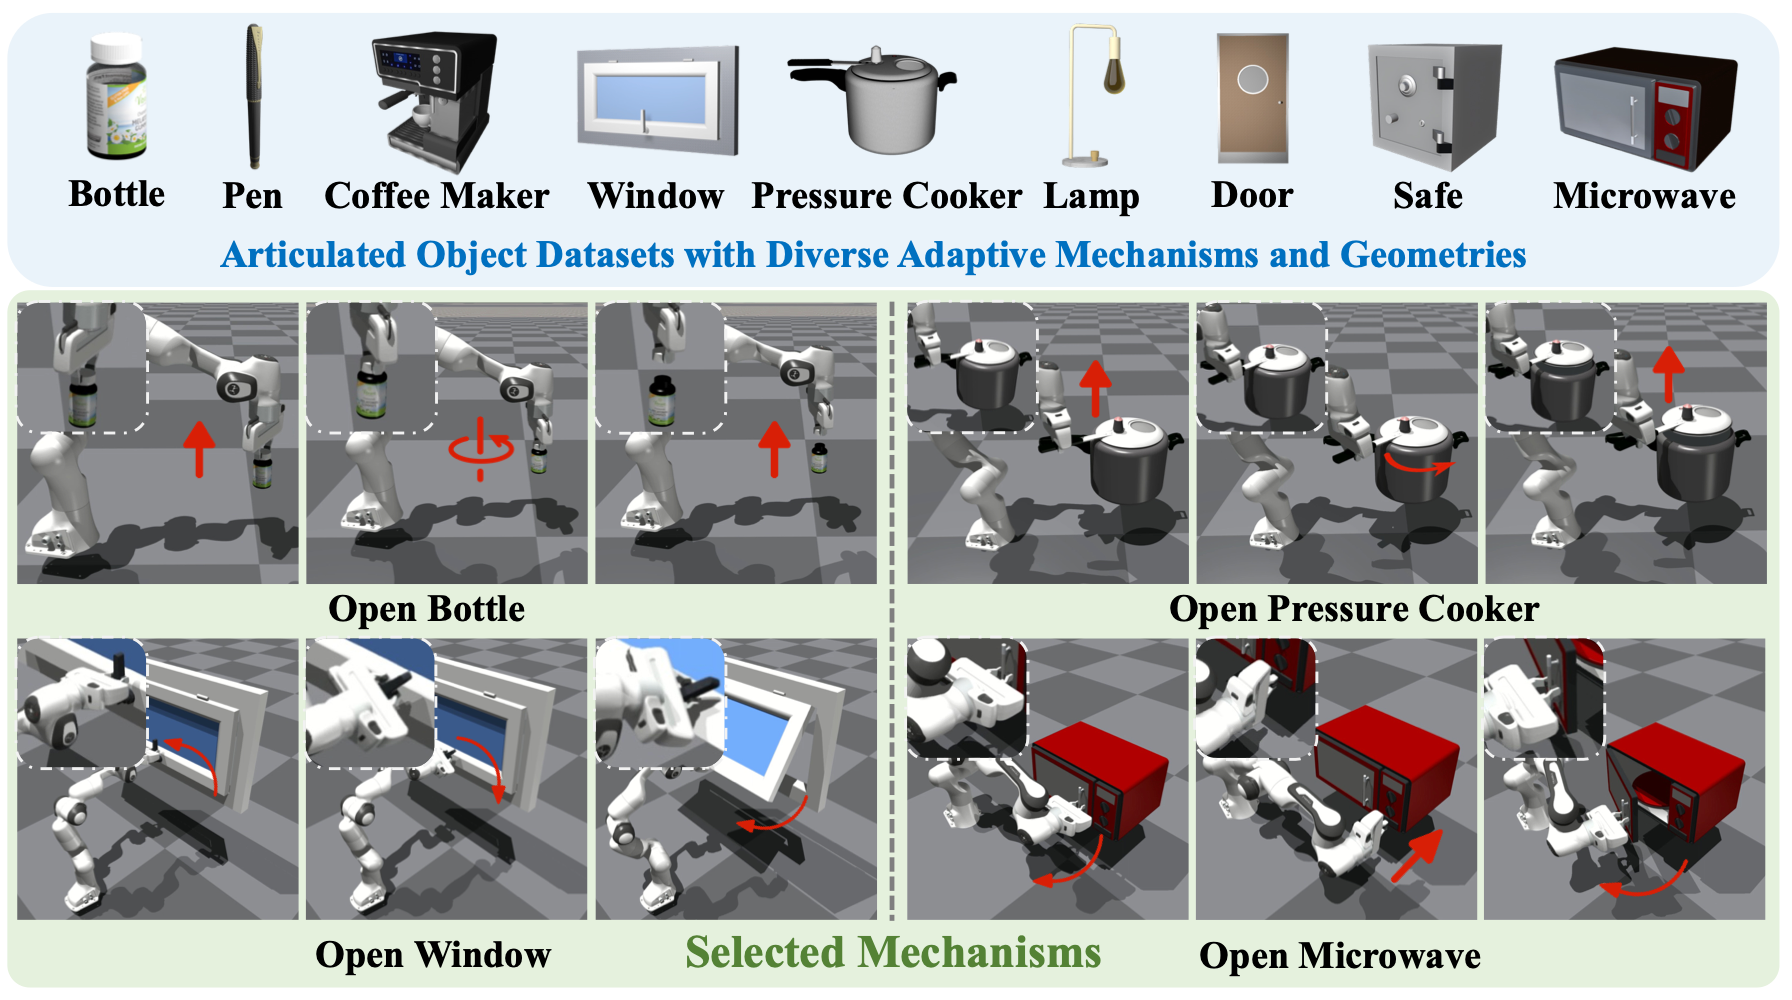
AdaManip: Adaptive Articulated Object Manipulation Environments and Policy Learning
Yuanfei Wang*,
Xiaojie Zhang*,
Ruihai Wu*,
Yu Li,
Mingdong Wu,
Yan Shen,
Zhaofeng He,
Yizhou Wang,
Hao Dong
ICLR, 2025
project page
/
paper
/
code
|
|
|
Articulated Object Manipulation with Coarse-to-fine Affordance for Mitigating the Effect of Point Cloud Noise
Suhan Ling*,
Yian Wang*,
Shiguang Wu,
Yuzheng Zhuang,
Tianyi Xu,
Yu Li,
Chang Liu,
Hao Dong
ICRA, 2024
project page
/
paper
/
code (coming soon)
|
Experience
 |
PKU-PsiBot Joint Lab
2024.08 - 2026.09
Visiting Researcher
Research Advisor: Prof. Yaodong Yang
Research Area: Robot Post-training
|
 |
CFCS, Peking University
2023.03 - 2024.08
Visiting Researcher
Research Advisor: Prof. Hao Dong
Research Area: Robot Manipulation
|
 |
Lenovo AI Lab
2022.06 - 2023.01
Research Intern
Research Area: Real-world Robot Dog Deployment
|
Selected Awards and Honors
2024: Guotai Junan Securities Scholarship
2019: Challenge Cup Second Prize
2018: Merit Student of Tongji University
|
Website template comes from Jon Barron
Last update: September, 2026
|
|